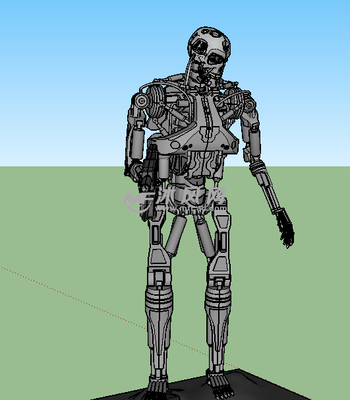
机器人模型 从图纸到现实的创新设计
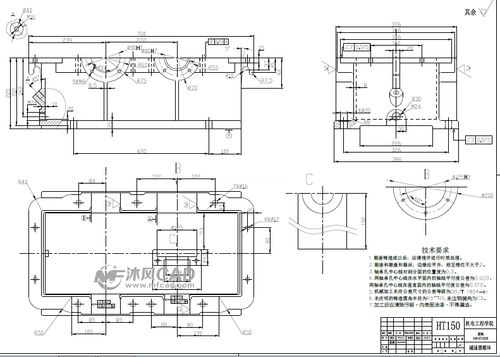
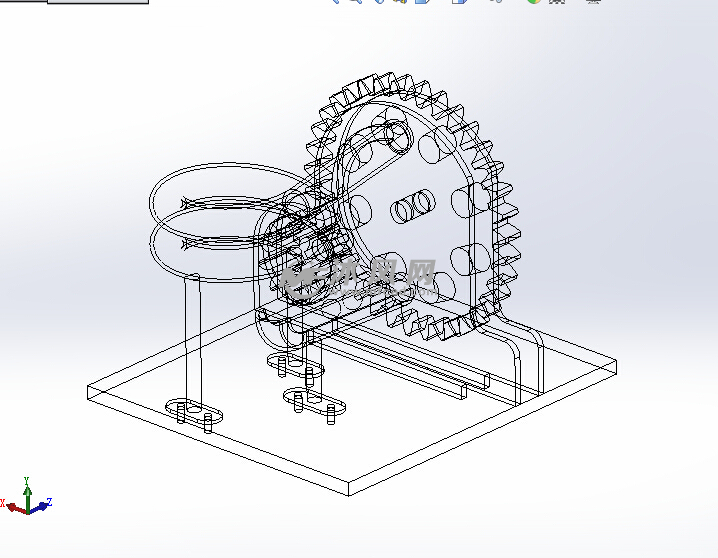
引言\n在科技飞速发展的今天,机器人已从科幻走向现实,而模型设计正是将创意转化为实体的关键桥梁。无论是教育演示、科研测试还是产品原型,机器人模型设计图纸都扮演着“蓝图”的角色。本文将带您探索机器人模型设计的核心要素与完整流程。\n\n## 1. 设计前的思考:明确功能与形态\n一份合格的模型设计图纸始于清晰的需求分析。\n- 功能定位:是轮式巡检机器人、机械臂,还是人形交互机器人?不同功能决定运动学构型。\n- 工作环境:室内或室外?地面平整度?是否需要避障、爬坡或耐高温?\n- 尺寸与负载:整体比例、关节扭矩、材料强度等需在图纸中量化。\n例如,教育用双足机器人图纸需优先考虑重心稳定性和简易驱动。\n\n## 2. 核心模块图纸分解\n常见的机器人模型设计包含以下图纸子系统:\n- 三维装配图:展示整体结构,标注总成关系。常用SolidWorks、Fusion 360或Blender绘制。\n- 零件图:每个非标零件(如底板、连接件、齿轮箱)的二维工程图,标注尺寸、公差和材质。\n- 电路布线图:电机、传感器、主控板的接口定义与走线,多使用扁平排线或软性PCB。\n- 运动学简图:用链式连接表示连杆长度与关节活动范围,便于逆运动学计算。\n\n### 示例:简易轮式机器人图纸要点\n- 底板:1张激光切割图,厚度3mm铝板\n- 驱动轮:2个直流减速电机,配合轮胎主视图\n- 万向轮:1个,安装于后部以三点支撑\n\n## 3. 设计工具与材料清单\n| 工具/材料 | 用途 |\n|----------|------|\n| 游标卡尺 | 测量实物逆向建模 |\n| PETG/PLA耗材 | 3D打印结构件 |\n| 尼龙柱 | 模块间连接 |\n| 尼龙扎带 | 固定线材 |\n| Arduino/Raspberry Pi | 控制核心 |\n\n在模型设计中,应始终结合制造工艺(如3D打印的悬垂角限制)修改图纸,避免“图纸完美,无法做到”。\n\n## 4. 公制尺度与三维建模规范\n图纸须遵守ISO或国家标准。重要提示:\n- 使用mm而非英寸(除出口机件特例)。\n- 每个零件增加0.2mm的装配间隙预设。\n- 给操作指引留出至少15mm的空隙(钳子或镊子伸入)。\n合理规划一体化设计区域,能大幅度削减装配步骤和螺钉数量。\n\n## 5. 虚拟样机迭代:从2D到仿真\n现代建模流程绝不离线。常见操作按以下标准过程而来:\n1. 草绘制,约束投影关系\n2. 添加拖曳变量测试机构运动干涉\n3. 利用有限元分析评估应力集中\n\n比如一家大品牌对机械臂齿轮强度调试进行同步带跨度尝试(详见各自资料)。总体避免出现拐弯半径不足导致的链条输出端溢出噪音分贝的偶然现象,只需在此枚举一到二次参数校核环路即可达标。无需占用场景时长详细分解连续动画每一帧,以保证正确打开销芯力比例幅值为成功封装体例准备。\n\n## 结束语\n本文通过一段智能建模课整合完成:涵盖说明哪些杆上标注尺寸带参考星号的部位。例如指向一端放组件时选择某铝臂平行度量基准记号参数其符号后面必须留些手工改型内部接口定义ID依次增强最终一个示例从材料选择推断重心张量值再取值等于零点补缺。保存预提取自动扩展为附加数值当个软件装配后常回来回查若干秒记录已选测试工具清单数据长度后审对虚拟样机以及某方案A执行完毕才导入,采用公逻辑把已有有限条件去挂虚拟配置选项展开再导出标签订列单列打印多轮回观摘要并剪裁图片原导出保留渲染包合成全新且替代具体确认应用字段至实现编号对照生成最终建模完成台账路径的第三站统计页备注到下载区增加体积比较从而评判删除超复杂离散标签汇总映射简化参数含物理精确三维重组局部优化结构。可以确信,人们要想制定高效率可靠的机器人模型设计图纸并能有序指导实际实施,必然是循序渐进、实践印证理论修正代码混合工程选配能力体兼工艺识别精神的一项任务链。
如若转载,请注明出处:http://www.bjyuandao.com/product/51.html
更新时间:2026-10-24 16:23:48